单电机 BLDC demo
文档编号:AN0007
序号 |
版本 |
修改日期 |
修改说明 |
1 |
1.0 |
2025/05/22 |
初始发布 |
功能简介
本 Demo 基于以下硬件实现单电机 BLDC 六步换向控制:
控制板:ETEB-6002PV-V1
驱动板:正点原子 ATK-PD6010B
电机:42JSF630AS-1000(额定转速 3000RPM)
核心功能:
支持有感(霍尔传感器)和无感(反电动势检测)两种方式
通过六步换相算法实现电机平滑旋转
按键调节转速(-3000~3000RPM)
上位机实时监控与 PID 参数调整
BLDC六步换向原理概述
BLDC 通过电子换相替代传统电刷,定子三相绕组(U、V、W)按六步顺序通电,产生旋转磁场驱动永磁转子。每步导通两相,形成 6 个磁场方向,对应 60° 电角度。
电角度(°)
导通相
磁场方向(°)
0
U+ → V-
0
60
U+ → W-
60
120
V+ → W-
120
180
V+ → U-
180
240
W+ → U-
240
300
W+ → V-
300
此表仅做示例参考,并非实际情况。
有感方式: 通过霍尔传感器直接检测转子位置,精度高,启动平稳
无感方式: 通过检测反电动势过零点推算转子位置,成本低但启动需单独控制
准备工作
资料下载
文章末尾有相关资料下载链接,请根据实际需求下载相应资料。
资料下载完成后,请先查看原理图及用户手册,了解硬件连接方式。
硬件连接
连接电机与驱动板
根据电机标签信息将电机 U、V、W三相 依次连接到驱动板的 U、V、W三相。
连接霍尔传感器(仅有感模式需要)
将霍尔传感器引脚接口依次连接到驱动板的霍尔引脚接口(42JSF630AS-1000直接使用卡扣连接即可)。
备注
42JSF630AS-1000电机霍尔供电选择5V,使用霍尔接口旁的JP2跳线帽进行选择。
驱动板与控制板连接
使用排线将驱动板与控制板连接,ETEB-6002PV-V1 与 ATK-PD6010B 接口定义兼容,直接连接即可。
连接电源
直流电源->驱动板电源接口,参数设置:24V/5A。
软件调试
基本功能测试
根据控制模式选择跳线:
有感模式:J3 连接 HALL 与 H&Z
无感模式:J3 连接 ZERO 与 H&Z
编译并下载
按 KEY1/KEY2 调节转速:
KEY1:减速(负值为顺时针)
KEY2:加速(正值为逆时针)
备注
42JSF630AS-1000 电机额定转速为3000RPM, 所以代码中速度范围限制为-3000~3000。
上位机调试
打开正点原子PID调试助手
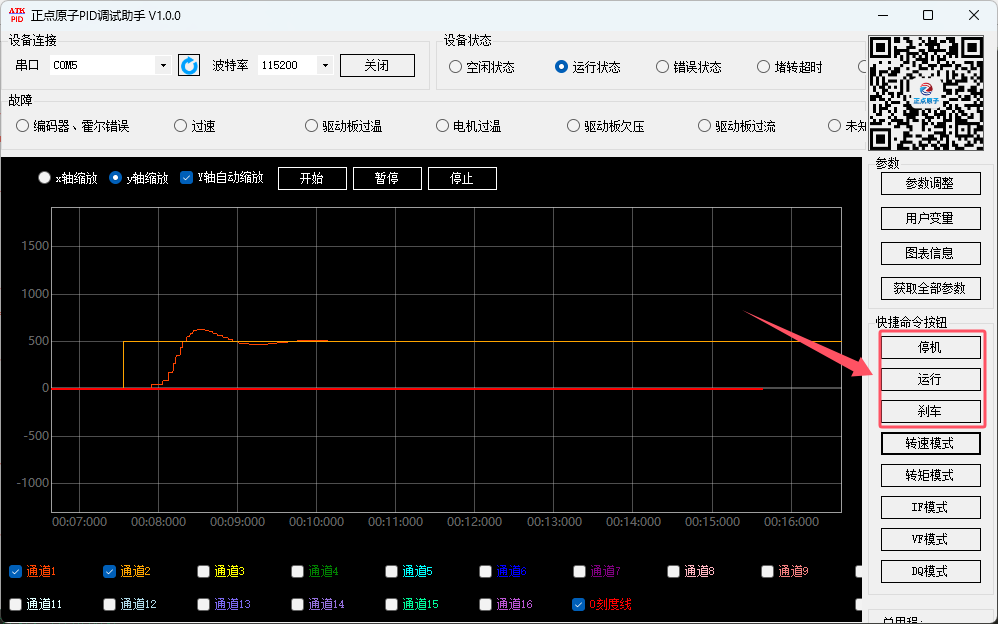
选择串口并打开,波特率选择115200,勾选通道1和通道2。
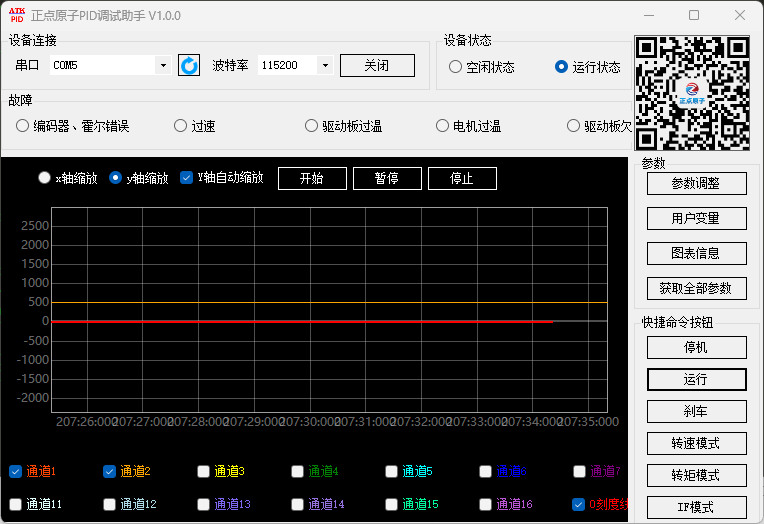
数据信息查看
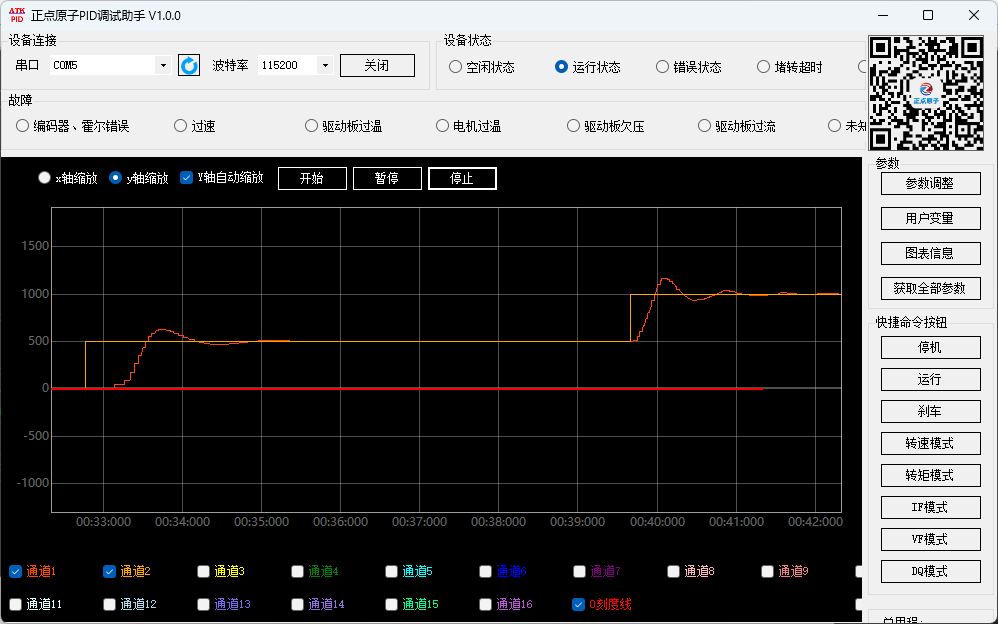
通道1为实际速度(RMP),通道2为目标速度(RMP),使用按键进行速度调节,波形会产生相应变化。
用户可自行根据波形情况调节PID参数。
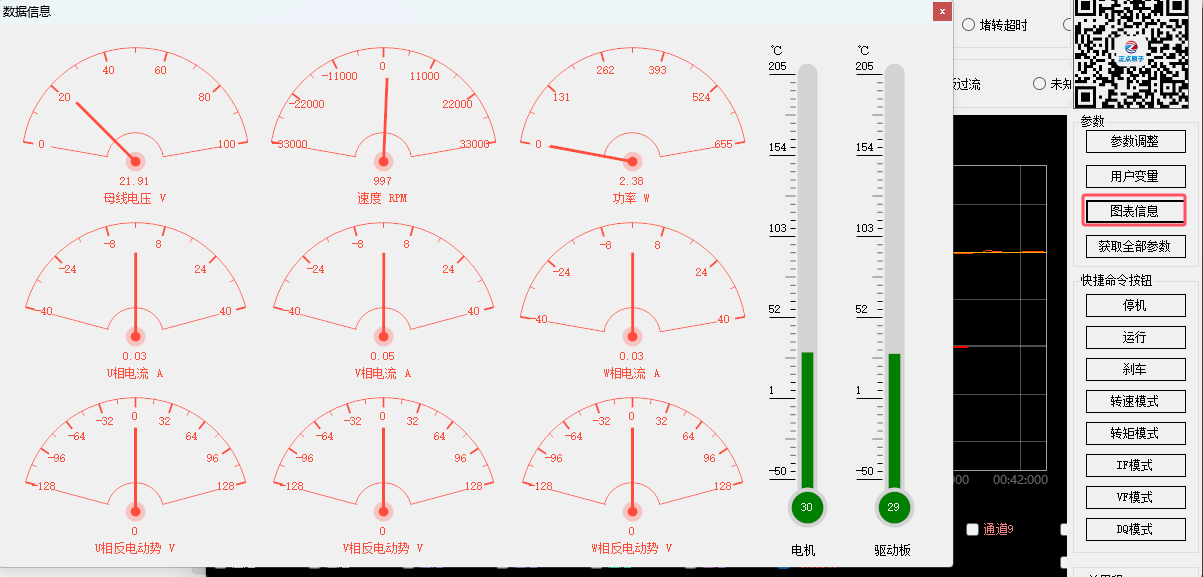
点击图标信息,可以查看母线电压、速度、电流等信息。
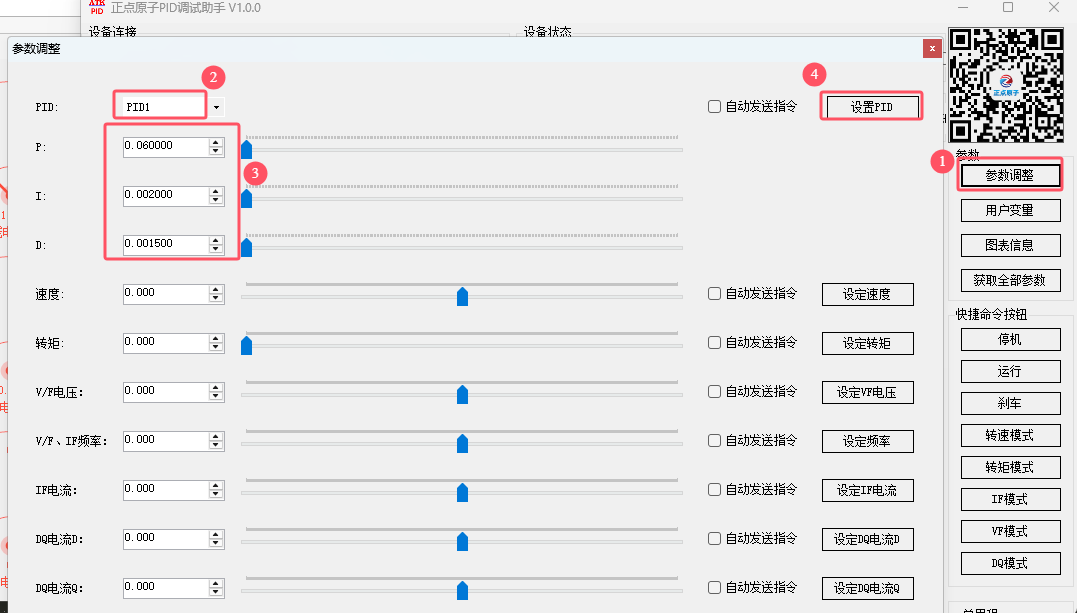
PID参数调节
点击参数调整,选择PID1,可对速度环PID参数进行调节。
根据观察波形,调节PID参数,使电机运行更加平稳。
备注
无感六步换向工程中使用的位置式PID,有感6步换向工程中使用的增量式PID。参数调节是请根据实际代码实现进行调整。
启停控制
可使用上位机上的快捷命令按钮,对电机进行启停控制。
故障排查
电机不转
检查电源:电压是否为 24V,电流是否正常。
确认 J3 跳线选择与控制模式一致。
若使用霍尔,霍尔电源是否正确选择。
检查驱动板是否正常工作。
小技巧
可使用无感6步换向工程,并在 control.h 中修改 DRIVE_MODE 宏,切换为开环控制,再进行尝试。
电机转动方向不对
不论速度为正值还是负值,电机都只朝一个方向旋转,这种情况通常是出现在无感6步换向时,J3错误的选择了霍尔检测,而没有选择过零检测。
电机启动时旋转卡顿
通常是使用无感六步换向时,启动时使用的是开环控制,若换向初始延迟时间过大,则电机启动时会出现卡顿现象。
可在 zero_ctr.h 中修改 INITIAL_COMM_DELAY 来进行调整。
旋转过程中电机抖动
通过上位机观察波形,检查是否为PID参数不合理导致,可尝试调整PID参数。
可先开环控制,观察是否依然存在抖动现象,若依然存在,则可能是电机本身问题。
资料下载
- 相关资料链接:
-
也可直接到正点原子官网下载: 驱动板&电机硬件
- demo工程链接: